

- Артикул:00286816
- Автор: Юревич Е.И.
- ISBN: 978-5-94157-473-5
- Тираж: 1000 экз.
- Обложка: Твердая обложка
- Издательство: БХВ-Петербург (все книги издательства)
- Город: Санкт-Петербург
- Страниц: 255
- Формат: 70х100 1/16
- Год: 2007
- Вес: 790 г
- Серия: Учебник для ВУЗов (все товары серии)
Развернуть ▼
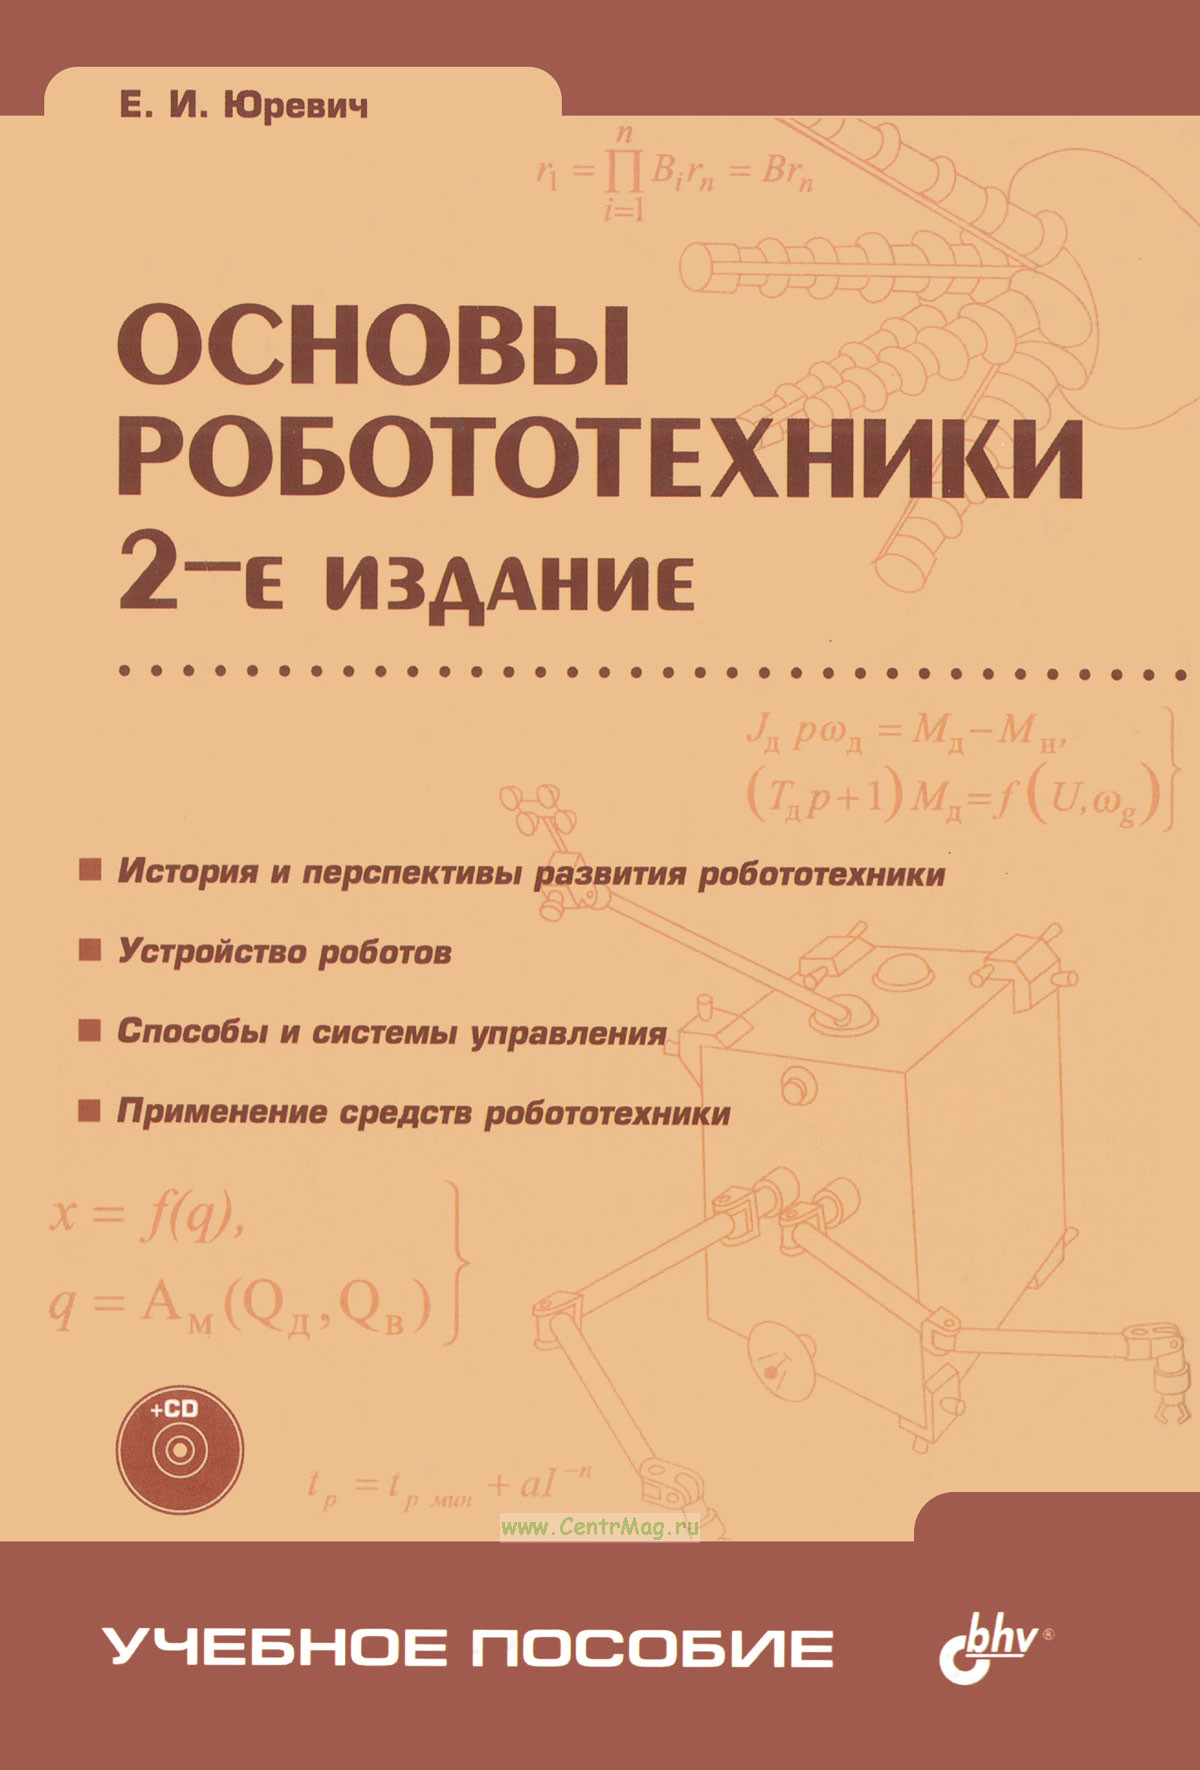
Рассмотрены история становления робототехники как современной отрасли науки и техники от первых попыток создания "механических людей" до современных роботов и перспективы ее дальнейшего развития. Описано устройство роботов и близких им средств робототехники, способы управления роботами от программного до интеллектуального, принципы проектирования. Широко представлено применение роботов в различных отраслях народного хозяйства и в других областях человеческой деятельности. Книга сопровождается видеодиском с комментариями автора.
Содержание
Предисловие
Введение
Глава 1. История развития робототехники
1.1. Предыстория робототехники
1.2. Возникновение и развитие современной робототехники
1.3. Развитие отечественной робототехники
Глава 2. Управление движениями человека
2.1. Постановка задачи
2.2. Общая схема управления движением человека
2.3. Динамические уровни управления движением
2.4. Тактический уровень управления движением
2.5. Стратегический уровень управления движением
2.6. Интеллект и творчество
Глава 3. Устройство роботов
3.1. Состав, параметры и классификация роботов
3.2. Манипуляционные системы
3.3. Рабочие органы манипуляторов
3.4. Системы передвижения мобильных роботов
3.5. Сенсорные системы
3.6. Устройства управления роботов
3.7. Особенности устройства других средств робототехники
Глава 4. Приводы роботов
4.1. Классификация приводов
4.2. Пневматические приводы
4.3. Гидравлические приводы
4.4. Электрические приводы
4.5. Комбинированные приводы
4.6. Рекуперация энергии в приводах
4.7. Искусственные мышцы
4.8. Микроприводы
Глава 5. Математическое описание роботов
5.1. Основные принципы организации движения роботов
5.2. Математическое описание манипуляторов
5.2.1. Математическое описание механической системы манипуляторов
5.2.2. Взаимное влияние степеней подвижности манипуляторов
5.2.3. Учет упругости звеньев манипулятора
5.2.4. Математическое описание приводов
5.2.5. Математическое описание манипулятора с приводами
5.3. Математическое описание систем передвижения роботов
5.4. Математическое описание человека-оператора
5.5. Моделирование роботов на ЭВМ
5.6. Классификация способов управления роботами
Глава 6. Дискретное цикловое программное управление роботами
6.1. Особенности цикловых систем управления роботов
6.2. Цикловое управление отдельным приводом
6.3. Совместное цикловое управление приводами манипуляторов
6.4. Резонансные цикловые приводы
Глава 7. Дискретное позиционное программное управление роботами
7.1. Особенности дискретного позиционного управления
7.2. Дискретное позиционное управление отдельным приводом
7.3. Совместное дискретное позиционное управление приводами манипулятора
7.4. Общий порядок исследования динамики и синтеза алгоритмов дискретного позиционного программного управления
Глава 8. Непрерывное программное управление роботами
8.1. Особенности непрерывного (контурного) управления роботами
8.2. Непрерывное управление отдельным приводом
8.2.1. Непрерывное управление приводом с последовательной коррекцией
8.2.2. Непрерывное управление приводом с коррекцией с помощью обратных связей
8.3. Робастные системы непрерывного управления приводов
8.3.1. Системы непрерывного управления с обратной связью по ускорению
8.3.2. Релейные системы управления
8.4. Совместное непрерывное (контурное) управление приводами манипулятора
8.4.1. Системы совместного контурного управления с последовательной коррекцией (с компенсатором)
8.4.2. Системы совместного управления с динамической коррекцией с помощью обратных связей
8.5. Системы управления манипулятором совместно по положению и силе (моменту)
Глава 9. Адаптивное и интеллектуальное управление роботами
9.1. Функциональная схема системы сенсорного (очувствленного) управления роботов
9.2. Системы адаптивного управления
9.2.1. Адаптивное управление отдельным приводом
9.2.2. Адаптивное управление манипулятором
9.3. Системы интеллектуального управления
9.4. Особенности управления средствами передвижения роботов
Глава 10. Управление средствами робототехники человеком-оператором
10.1. Человеко-машинные системы
10.2. Классификация систем управления средствами робототехники человеком-оператором
10.3. Системы командного управления
10.4. Системы копирующего управления манипулятором
10.5. Системы управления с задающей рукояткой
10.6. Системы супервизорного и интерактивного управления
10.7. Особенности управления человеком-оператором средствами передвижения
Глава 11. Групповое управление в робототехнических системах
11.1. Задачи группового управления
11.2. Групповое управление в живой природе и в обществе
11.3. Принципы группового управления роботами
Глава 12. Аппаратура управления роботов
12.1. Развитие устройств управления роботов
12.2. Современные устройства управления средств робототехники и тенденции их развития
Глава 13. Проектирование средств робототехники
13.1. Постановка задачи проектирования средств робототехники
13.2. Методы проектирования средств робототехники
Глава 14. Применение средств робототехники в промышленности
14.1. Классификация технологических комплексов с применением роботов
14.2. Компоновки технологических комплексов с роботами
14.3. Управление технологическими комплексами
14.4. Этапы проектирования технологических комплексов
14.5. Особенности роботизации технологических комплексов в действующих производствах
14.6. Гибкие производственные системы
Глава 15. Применение промышленных роботов на основных технологических операциях
15.1. Классификация технологических комплексов с роботами на основных технологических операциях
15.2. Сборочные робототехнические комплексы
15.3. Сварочные робототехнические комплексы
15.4. Робототехнические комплексы для нанесения покрытий
Глава 16. Применение промышленных роботов на вспомогательных операциях
16.1. Классификация роботизированных технологических комплексов
16.2. Роботизированные технологические комплексы механообработки
16.3. Роботизированные технологические комплексы холодной штамповки
16.4. Роботизированные технологические комплексы в кузнечно-штамповочном производстве
16.5. Роботизированные технологические комплексы литья под давлением
Глава 17. Особенности применения средств робототехники в немашиностроительных и в непромышленных отраслях
17.1. Робототехника в немашиностроительных отраслях промышленности
17.2. Робототехника в непромышленных отраслях
Глава 18. Экстремальная робототехника
18.1. Экстремальная робототехника в промышленности
18.2. Космическая робототехника
18.3. Подводные роботы
18.4. Военная робототехника
18.5. Микроробототехника
Глава 19. Социально-экономические аспекты робототехники
19.1. Социально-экономическая эффективность применения средств робототехники
19.2. Техника безопасности в робототехнике
Глава 20. Робототехника завтра
Приложения
Приложение 1. Основные этапы развития движений в живой природе
Приложение 2. Описание компакт-диска
Литература
Предметный указатель
5.0
Пока нет отзывов. Будьте первым, кто оставит отзыв.

